Christophe Sabourin
Professeur des Universités · Section CNU 61 Full Professor · CNU section 61
Université Paris-Est Créteil (UPEC) · Laboratoire LISSI (EA 3956) · IUT Sénart-Fontainebleau, département GEII Université Paris-Est Créteil (UPEC) · LISSI laboratory (EA 3956) · IUT Sénart-Fontainebleau, Electrical Engineering department
Mes recherches portent sur l'apprentissage artificiel et les systèmes cognitifs pour la robotique autonome, aujourd'hui appliqués à la collaboration homme-robot et à l'industrie 5.0. My research focuses on machine learning and cognitive systems for autonomous robotics, now applied to human-robot collaboration and Industry 5.0.
RechercheResearch
Mes recherches s’inscrivent dans le domaine de la robotique cognitive, qui vise à doter les robots de capacités proches de la cognition humaine ou animale : percevoir, apprendre, raisonner, anticiper, interagir et s’adapter à des environnements ouverts et imprévisibles. Ce domaine se situe au croisement de la robotique, de l’intelligence artificielle, des neurosciences, de la psychologie cognitive et de la philosophie de l’esprit. Mes travaux ont d’abord porté sur l’apprentissage de la marche chez les robots, puis se sont élargis à la perception et à la compréhension de l’environnement, avant de s’orienter plus récemment vers la collaboration humain-robot. My research lies in the field of cognitive robotics, which aims to give robots abilities close to human or animal cognition: perceiving, learning, reasoning, anticipating, interacting and adapting to open and unpredictable environments. This field lies at the crossroads of robotics, artificial intelligence, neuroscience, cognitive psychology and philosophy of mind. My work first focused on learning to walk in robots, then broadened to perception and understanding of the environment, before turning more recently to human-robot collaboration.
- Depuis 2021Since 2021 IA et robotique pour l'industrieAI and robotics for industry Apprendre à collaborer avec l'humainLearning to collaborate with humans Les acquis sur la perception et l'apprentissage sont transposés à l'industrie 5.0 : collaboration entre opérateurs et robots mobiles, vision par ordinateur et jumeaux numériques pour les PME, avec des modèles d'IA légers entraînés sur peu de données (partenariat avec l'ICAM). La thèse CIFRE avec Huawei a porté sur l'imitation de la conduite humaine pour la simulation de trafic. Results on perception and learning are carried over to Industry 5.0: collaboration between operators and mobile robots, computer vision and digital twins for SMEs, with lightweight AI models trained on little data (partnership with ICAM). The CIFRE PhD with Huawei addressed human driving imitation for traffic simulation.
-
2010 – 2019
Systèmes cognitifs artificielsArtificial cognitive systems
Apprendre à comprendre son environnementLearning to understand the environment
Le robot ne se contente plus d'agir : il doit percevoir et interpréter son environnement. Curiosité artificielle et acquisition autonome de connaissances par interaction avec l'humain, attention et saillance visuelles et sonores, vision pseudo-3D, systèmes multi-robots.
The robot no longer only acts: it must perceive and interpret its environment. Artificial curiosity and autonomous knowledge acquisition through interaction with humans, visual and auditory attention and saliency, pseudo-3D vision, multi-robot systems.
 ▶ Vidéo : apprentissage autonome par curiosité artificielle▶ Video: autonomous learning through artificial curiosity
-
2004 – 2013
Marche dynamique des robots bipèdesDynamic walking of biped robots
Apprendre à se mouvoirLearning to move
Une approche bio-inspirée de la locomotion : commande sans trajectoire de référence validée sur le robot RABBIT, puis apprentissage par réseaux de neurones CMAC et Fuzzy-CMAC pour rendre la marche robuste aux perturbations, et planification de pas par Fuzzy Q-learning.
A bio-inspired approach to locomotion: control without reference trajectories validated on the RABBIT robot, then learning with CMAC and Fuzzy-CMAC neural networks to make walking robust to disturbances, and footstep planning with fuzzy Q-learning.
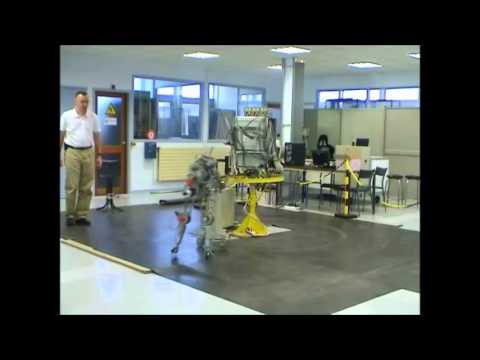 ▶ Vidéo : marche dynamique du robot bipède▶ Video: dynamic walking of the biped robot
PerspectivesResearch outlook
Dans les prochaines années, je souhaite poursuivre mes travaux sur la collaboration entre opérateurs et robots autour de deux axes : In the coming years, I intend to pursue my work on collaboration between operators and robots along two lines:
- Des modèles d'IA légers pour la collaboration humain-robot. Plutôt que de grands modèles génériques, développer des modèles compacts, dédiés à un nombre limité de tâches et entraînés avec peu de données, pour permettre à un robot de comprendre l'opérateur et d'interagir avec lui de façon naturelle. Ces modèles doivent pouvoir être embarqués sur le robot et déployés facilement en milieu industriel.Lightweight AI models for human-robot collaboration. Rather than large generic models, developing compact models dedicated to a limited set of tasks and trained on little data, so that a robot can understand the operator and interact naturally. These models should run on board the robot and be easy to deploy in industrial settings.
- Des partenariats avec les industriels. Construire ces solutions avec des entreprises, en particulier des PME, à partir de leurs cas d'usage réels : collecte de données sur le terrain, expérimentation dans leurs ateliers et transfert des résultats. L'objectif est de libérer les opérateurs des tâches à faible valeur ajoutée et d'améliorer la performance globale de l'entreprise.Partnerships with industry. Building these solutions with companies, especially SMEs, from their real use cases: field data collection, experiments in their workshops and transfer of results. The aim is to free operators from low-value tasks and improve the company's overall performance.
Publications
Google Scholar (au 17 novembre 2026) : 772 citations (216 depuis 2021), indice h 14, indice i10 18 · 73 publications déposées dans HAL. Google Scholar (as of 17 November 2026): 772 citations (216 since 2021), h-index 14, i10-index 18 · 73 publications deposited in HAL.
Publications sélectionnéesSelected publications
- Lissassi K. C.*, Sabourin C., Dossou P.-E. (2026). Developing a methodology for human-robot interaction in industrial settings: from dataset creation to mobile robot control in industrial environments. The International Journal of Advanced Manufacturing Technology, 146(3), 1585–1594. DOI
- Koeberle Y.*, Sabatini S., Tsishkou D., Sabourin C. (2022). Exploring the trade off between human driving imitation and safety for traffic simulation. IEEE 25th International Conference on Intelligent Transportation Systems (ITSC), 779–786. DOI
- Madani K., Kachurka V.*, Sabourin C., Golovko V. (2019). A soft-computing-based approach to artificial visual attention using human eye-fixation paradigm: toward a human-like skill in robot vision. Soft Computing, 23, 2369–2389. DOI
- Ramík D. M.*, Sabourin C., Madani K. (2013). Autonomous knowledge acquisition based on artificial curiosity: application to mobile robots in an indoor environment. Robotics and Autonomous Systems, 61(12), 1680–1695. DOI
- Sabourin C., Bruneau O., Buche G. (2006). Control strategy for the robust dynamic walk of a biped robot. The International Journal of Robotics Research, 25(9), 843–860. HAL
* doctorant·e encadré·e ou co-encadré·e* supervised or co-supervised PhD student
→ Liste complète avec filtres par année et par type→ Full list with filters by year and typeEncadrement doctoralPhD supervision
| Doctorant·ePhD student | Sujet de thèseThesis topic | PériodePeriod | RôleRole |
|---|---|---|---|
| Kokou C. Lissassi | Vers une meilleure collaboration entre humain et robot mobile autonome au service de la performance industrielle en Industrie 4.0Toward better collaboration between human and autonomous mobile robot for industrial performance in Industry 4.0 | 2022 – 2026 soutenance le 11/12/2026defence on 11 Dec. 2026 | Directeur (50 %), avec P.-E. Dossou (ICAM)Supervisor (50%), with P.-E. Dossou (ICAM) |
| Yann Koeberle | Apprentissage non supervisé de politiques de navigation pour des scénarios de conduite de voitures autonomes | 2019 – 2022 | Directeur (100 %), CIFRE HuaweiSupervisor (100%), CIFRE Huawei |
| Cristiano Russo | Construction et conceptualisation de connaissances en robotique autonome | 2017 – 2020 | Co-encadrant (20 %)Co-supervisor (20%) |
| Viachaslau Kachurka | Contribution to perception and artificial bio-inspired visual attention for acquisition and conceptualization of knowledge in autonomous robotics | 2014 – 2017 | Co-encadrant (50 %)Co-supervisor (50%) |
| Hossam Fraihat | Contribution à la perception visuelle multi-résolution de l'environnement 3D : application à la robotique autonome | 2013 – 2017 | Co-encadrant (50 %)Co-supervisor (50%) |
| Jingyu Wang | Contribution à l'étude et à la mise en œuvre d'un système de perception bio-inspiré basé sur l'attention visuelle et auditive | 2011 – 2014 | Co-encadrant (50 %), cotutelle NWPUCo-supervisor (50%), joint PhD NWPU |
| Dominik M. Ramík | Contribution au traitement d'informations visuelles complexes et à l'extraction autonome des connaissances : application à la robotique autonome | 2009 – 2012 | Co-encadrant (50 %)Co-supervisor (50%) |
| Ting Wang | Contribution à l'étude, à la conception et à la mise en œuvre de stratégie de contrôle intelligent distribué en robotique collective | 2008 – 2012 | Co-encadrant (50 %)Co-supervisor (50%) |
| Weiwei Yu | Contribution à l'étude et à la mise en œuvre de stratégies adaptatives de commandes intelligentes : application au contrôle de systèmes dynamiques complexes | 2007 – 2011 | Co-encadrant (50 %), cotutelle NWPUCo-supervisor (50%), joint PhD NWPU |
Thèses co-encadrées avec Kurosh Madani (directeur de thèse), sauf mention contraire. Encadrement également de stages de Master 2. Co-supervised with Kurosh Madani (PhD director) unless stated otherwise. Also supervision of Master's (M2) internships.
Responsabilités et rayonnementResponsibilities and scientific service
Projets et partenariatsProjects and partnerships
| depuis 2021since 2021 | Partenariat avec l'ICAM (pôle « transition sociétale et technologique des entreprises ») : thèse cofinancée et codirigéePartnership with ICAM (societal and technological transition of companies): co-funded and co-supervised PhD |
| 2019 – 2022 | Contrat CIFRE avec Huawei (thèse de Y. Koeberle)CIFRE industrial contract with Huawei (PhD of Y. Koeberle) |
| 2007 – 2014 | Coopération avec Northwestern Polytechnical University (Xi'an, Chine) : 3 thèses en cotutelleCooperation with Northwestern Polytechnical University (Xi'an, China): 3 joint PhDs |
Organisation de conférencesConference organisation
| 2026 | Co-organisation de la conférence internationale FAIM 2026 à Sénart (220 participants), avec l'ICAM et l'Université d'ÉvryCo-organiser of the international conference FAIM 2026 in Sénart (220 participants), with ICAM and Université d'Évry |
| 2017 – 2018 | Program Chair de la conférence IJCCI ; co-éditeur des deux volumes Springer associés (SCI 829 et 893)Program Chair of IJCCI; co-editor of the two related Springer volumes (SCI 829 and 893) |
| 2014 | General Organization Chair de la conférence iCAST 2014 (Paris)General Organization Chair, iCAST 2014 (Paris) |
| 2011 | Comité d'organisation de IJCCI 2011 (Paris), session « Industrial & External Relations »Organising committee of IJCCI 2011 (Paris), Industrial & External Relations |
Expertise, jurys et relecturesExpert reviews, juries and reviewing
| 2021 – 2024 | Jurys de thèse (Université Paris-Saclay) : rapporteur en 2021 et 2024, examinateur en 2022 et 2023PhD juries (Université Paris-Saclay): reviewer in 2021 and 2024, examiner in 2022 and 2023 – theses.fr |
| 2024 | Expertise de projet ANR (AAPG 2024, JCJC)Expert reviewer for the French National Research Agency (ANR, AAPG 2024) |
| 2022 | Expertise de projet pour la Fondation canadienne pour l'innovationExpert reviewer for the Canada Foundation for Innovation |
| Relectures pour des revues internationales : Journal of Intelligent & Robotic Systems, Robotics and Autonomous Systems, IEEE Transactions on Robotics ; et pour les conférences ICINCO, IEEE ICRA et IEEE/RSJ IROSReviewer for international journals: Journal of Intelligent & Robotic Systems, Robotics and Autonomous Systems, IEEE Transactions on Robotics; and for the ICINCO, IEEE ICRA and IEEE/RSJ IROS conferences – ORCID |
InvitationsInvitations
| 2021 | Séminaire DIC-ISC-CRIA, Université du Québec à Montréal (Canada)DIC-ISC-CRIA seminar, Université du Québec à Montréal (Canada) – voir la vidéowatch the video |
| 2012, 2013, 2015 | Séjours invités à Northwestern Polytechnical University, Xi'an (Chine)Invited stays at Northwestern Polytechnical University, Xi'an (China) |
| 2013 | Invitation par l'University of Ostrava (République tchèque)Invited by the University of Ostrava (Czech Republic) |
Responsabilités collectivesInstitutional responsibilities
| 2025, 2026 | Président de comités de sélection pour le recrutement de MCF, UPECChair of recruitment committees for Associate Professor positions, UPEC |
| depuis 2022since 2022 | Membre du comité scientifique d'Évry-Sénart Sciences et Innovation (ESSI)Member of the scientific committee of Évry-Sénart Sciences et Innovation (ESSI) |
| depuis 2021since 2021 | Responsable du parcours Électronique et Systèmes Embarqués (ESE) du BUT GEII, que j'ai crééHead of the Electronics and Embedded Systems (ESE) track of the BUT GEII, which I created |
| depuis 2010since 2010 | Membre élu du conseil du laboratoire LISSIElected member of the LISSI laboratory council |
| 2015 – 2018 | Chef du département GEII de l'IUT Sénart-Fontainebleau (environ 200 étudiants, budget d'environ 350 k€)Head of the GEII department, IUT Sénart-Fontainebleau (about 200 students, budget about €350k) |
| 2013 – 2018 | Membre du comité scientifique de l'IUTMember of the IUT scientific committee |
| 2012 – 2015 | Membre élu du Conseil National des Universités, section 61Elected member of the French National Council of Universities (CNU), section 61 |
| 2008 – 2017 | Membre élu du conseil du département GEIIElected member of the GEII department council |
ParcoursCareer
PostesPositions
| Depuis 2022Since 2022 | Professeur des Universités, UPEC (IUT Sénart-Fontainebleau et LISSI)Full Professor, UPEC (IUT Sénart-Fontainebleau and LISSI) |
| 2005 – 2022 | Maître de Conférences, UPEC (IUT Sénart-Fontainebleau et LISSI)Associate Professor, UPEC (IUT Sénart-Fontainebleau and LISSI) |
| 1995 – 2005 | Enseignant en lycée à Bourges (STI et BTS Électrotechnique), professeur certifié à partir de 1996Teacher in a technical high school in Bourges (vocational and BTS electrical engineering), certified from 1996 |
DiplômesDegrees
| 2017 | Qualification aux fonctions de Professeur des UniversitésQualification for Full Professor positions |
| 2016 | Habilitation à diriger des recherches, Université Paris-EstHabilitation (HDR), Université Paris-Est Systèmes cognitifs artificiels : du concept au développement de comportements intelligents en robotique autonome |
| 2004 | Doctorat, Université d'Orléans (Laboratoire Vision Robotique de Bourges, dir. J.-G. Fontaine), projet RABBITPhD, Université d'Orléans (Laboratoire Vision Robotique, Bourges, supervisor J.-G. Fontaine), RABBIT project Approche bio-inspirée pour le contrôle de la marche dynamique d'un bipède sous-actionné : validation expérimentale sur le robot RABBIT |
| 1996 | CAPET Génie électrique, option électrotechniqueCAPET (teaching certificate), Electrical Engineering |
| 1993 | DEA Automatique et Génie Informatique, Université de PoitiersMaster's degree (DEA) in Control and Computer Engineering, Université de Poitiers |
| 1992 | Maîtrise EEA, Université de PoitiersMaster's (Maîtrise) in Electronics, Electrical Engineering and Control, Université de Poitiers |
Contact
Laboratoire Images, Signaux et Systèmes Intelligents (LISSI)Images, Signals and Intelligent Systems Laboratory (LISSI)
IUT Sénart-Fontainebleau, département GEIIGEII department
36-37 rue Georges Charpak, 77567 Lieusaint, France